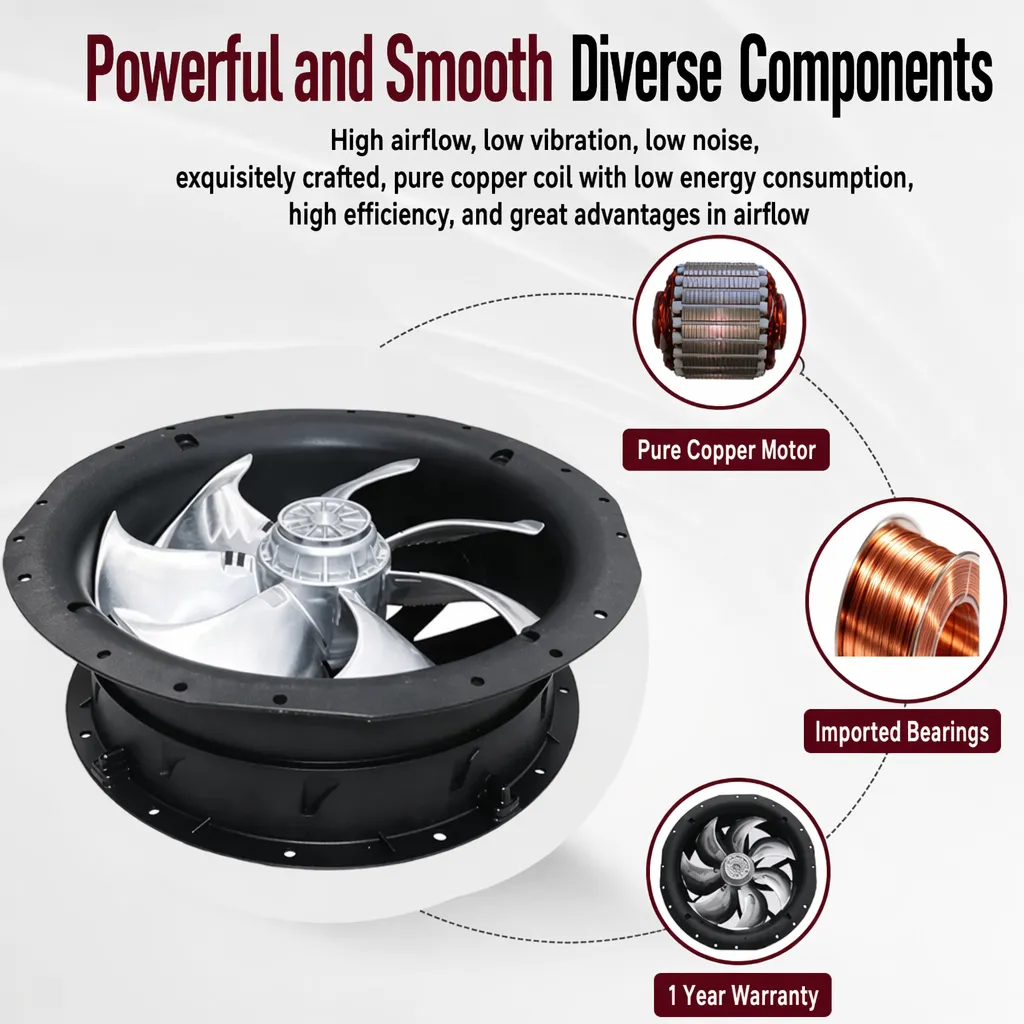
Taimetehnoloogide jaoks on tavaline probleem uue ventilaatori vastuvõtu katsete läbimatu sooritamine. Kui tagasikõvera kujulise tsentrifugaalpuhuri impeller väljub tootmisliinast, peab see enne saatmist läbima vibratsiooni- ja tasakaalutuskontrolli. Väikesed valamisvead, keevitusõmblused ja ebavõrdne värvikihi paksus võivad massikeskkonna nii palju nihutada, et detail ei vasta enam lubatud tolerantsile. Kui seda ebatasakaalu ei korrigeerita, teeb see paigaldamisel üksuse töö ajal müra, soojust ja kiirendab jalatäppide kulutumist.
Miks impellerid, mille puhul ei täideta nõudeid, lähevad vibratsiooni- ja tasakaalutuskatsetel läbi
Levinumad vibratsiooni- ja tasakaalutuskatsete ebaõnnestumised
Toidutööstusettevõttes seadistamise ajal lülitus äsja paigaldatud toiteventilaator kaitserelv välja mõne minuti jooksul pärast käivitamist. Hooldusteam registreeris vibreerimisväärtused, mis olid palju kõrgemad kui lubatud vibreerimispiir, ja tavaline vibreerimistest tühistas ratta kvalifikatsiooni. Samu probleeme esineb paljude teiste paigalduste puhul: tagasikõvera tsentrifugaalventilaatori impellor, mis näeb laual sirgelt välja, võib siiski täiskiirusel ebaregulaarselt töötada.
Rotaatori tasakaalustamatuse juurpõhjused
Põhjus on peaaegu alati rotorite tasakaalutus. Materjal ei ole kunagi täiesti ühtlane, seega on reaalse ratta massijaotus veidi keskpunktist kõrvale. Ühe tasandi nihke korral tekib staatiline olukord; kahe tasandi vaheline paaris teeb olukorraks dünaamilise. Kui jääk-tasakaalutus ületab töötingimuste jaoks määratud tasakaalutusklassi, hakkab ventilatorit värinama. Tolmu kogunemine, painutatud vardad ja kulunud täpsuskeraalagid halvendavad mõõtmistulemusi ja lühendavad hooldusperioodi. Seetõttu kontrollitakse tagurpidi kõverat tsentrifugaalventilaatori impellert tasakaalu enne saatmist. Välivate meeskondade puhul tuleb iga kasvava värinamplitudega seotud nähtust pidada varajaseks hoiatuseks, mitte lihtsalt tüütuseks, sest väike tasakaalutus suureneb tolmu ja soojuskoormuse mõjul.
Staatiline vs dünaamiline tasakaalustamine
Millal piisab staatilisest tasakaalustamisest
Staatiline tasakaalustamine kõrvaldab ühe tasandi ebatasakaalu ja sobib kitsastele, kettaga sarnastele ratastele. Detail paigutatakse väikese hõõrdumisega noakservadele; see veerub, kuni raskem osa jõuab alumisse asendisse. Seejärel lisatakse või eemaldatakse väike korrigeeriv kaaluke selle koha kohale. Paljude madala kiirusega ventilatsioonipihustite komplektide puhul vastab see ühe tasandi meetod nõutavale tasakaaluklassile ja vältib täieliku kahe tasandi protseduuri kulutusi. Meetod vähendab vibratsiooni amplituudi piisavalt aeglaste rataste jaoks, kuid seda ei saa kasutada paari kõrvaldamiseks, mis tekib ratta kõrgema kiirusega töötamisel.
Dünaamilise tasakaalustamise vajadus
Dünaamiline tasakaalustamine käsitleb kahe-tasandilist ebavõrdsust ja seda mõõdetakse dünaamilisel tasakaalustusmasinal. Ratas pöörleb laagrites, samal ajal kui andurid registreerivad vibratsiooni kahe teljepiirses asukohas; seejärel lokaliseerib tarkvara täpselt iga tasandi ebavõrdsuse nurga ja suuruse. Tagasikõverat tsentrifugaalse ventilatsioonipuura impelleri laiade labadega või kõrgel tipukiirusel on selle meetodi kasutamine peaaegu alati vajalik, kuna ühe-tasandiline parandus ei suuda tühistada tekkivat paari.
ISO 1940 G-klass ja tolerants
ISO 1940 tasakaaluklassi mõistmine
ISO 1940 standard määrab tasakaalukvaliteedi G-klassi kaudu, mida väljendatakse G-kordades mm/s. Madalam G-number tähendab täpsemat tolerantsi. Tavaliste ventilatsiooniseadmete puhul kasutatakse G6,3 või G2,5. Standard seob lubatava jääkdesbalanceerimise pöörleva osa massiga ja töökiirusega, mistõttu võib raskem ratas madalamal pöörlemiskiirusel vastu pidada suuremale desbalanceerimisele kui kerge ja kiire ratas. Tagurpidi kõvera tsentrifugaalse õhupuhuja impelleri puhul määrab G-klass, kui palju jääkmassi nihet on lubatud. Tehased kinnitavad tulemuse dünaamilisel tasakaalustusmasinal ja registreerivad jääkdesbalanceerimise, et väärtus oleks joonisel oleva spetsifikatsiooniga jälgitav.
Sobiva G-klassi valik ventilatsiooniseadme jaoks
Enamik tööstuslikke puhurite impellereid on mõeldud üldise ventilatsiooni jaoks tasakaalustatuse klassiga G6.3 ning kõrgema kiirusega või täpsemate seadmete jaoks klassiga G2.5. Tasakaalustatuse klassi valimine sõltub puhuri töökiirusest ja ühendatud masina tundlikkusest. Puhur, mis toidab VFD-kappi või puhta protsessijoone, nõuab tavaliselt rangedamat klassi G2.5. Tagasikõvera tsentrifugaalse puhuri impelleri õige tasakaalustatuse klass sõltub otsakiirusest ja kasutusvaldkonnast. Tasakaalustatuse klassi sobitamine kasutusvaldkonnaga vähendab väljakasutusel esinevaid rike ja tagab pikaajalise usaldusväärsuse. Ostjad peaksid paluma tarnijal märkida tasakaalustatuse klassi pakkumisse, sest ebapiisavalt täpsustatud piirang peidab tegelikku riski käivitamisel.
Parandusmeetodid ja väljatulemused
Boorimine, keevitamine ja põhjustatud parandus
Kolm füüsikalist korreerimismeetodit domineerivad. Boorimine eemaldab massi raskema koha kohal, mis on ideaalne valatud rataste puhul. Keetmine või pinnaskeetmine lisab korreerimiskaalu kohta, kus massi eemaldamine on võimatu. Puhastus (lihvimine) tasandab kohalikku üleliialt ja taastab sümmeetria. Iga tasakaalustamata oleku korreerimise samm logitakse vastavalt tasakaalustamise klassi eesmärgile. Iga tagasipöörduva kaarega tsentrifugaalventilaatori impelleri reageerimine korreerimisele on erinev, seega valik sõltub materjalist, seinapaksusest ja sellest, kas ventilaatori impeller peab jääma toidu- või korrosioonikindlaks. See teostatakse kalibreeritud dünaamilise tasakaalustamismasinaga, mille abil mõni gramm korreerimist võib vähendada vibratsiooni ühe suurusjärgu võrra. Pärast korreerimist tuleb uuesti kontrollida, et jäänuk-tasakaalustamata olek asuks nüüd eesmärgiks seatud tasakaalustamise klassis – see on ainus tõend selle kohta, et ratas on tegelikult kvalifitseeritud.
Kasutuselevõtujuhtum ja selle tulemus
Tagasi toidu tehasesse: toiteventilaator tõsteti üles, ratas paigutati dünaamilise tasakaalustusmasinasse ja rakendati kahe tasandi tasakaalustust. 120-kraadise augumise ja väike keevitus rõngas keskel vähendasid jääk-tasakaalustumatust G2.5 piires. Pärast uuesti paigaldamist läbis vibratsioonitest edukalt ja releest ei aktiveerunud enam. Tsentrifugaalventilaator on alates sellest ajast töötanud kahe aastaaegse tsükli vältel stabiilsete näidustustega. Tagurpidi kõverat tsentrifugaalventilaatori impellorit registreeriti, mõõdeti ja korrigeeriti, mis näitab, miks käivituskontrollid ja õige impellori tasakaalustus on parem kui lootus, et ebakvaliteetne ratas „säilitab enda asukoha“.
Vale ratta tasakaalustuskorrektsiooni valimine kaitseb kogu liikumissüsteemi. ISO 1940 G2.5 tasakaalustatud tagurpidi kõverat tsentrifugaalventilaatori impellorit kasutades saavutatakse vaiksem töö, väiksem voolutarve ning suurem mootori ja kullerite eluiga. Määrake tasakaalustusklass tellimisel, kontrollige seda reaalsete vibratsioonitestidega ja säilitage käivitusdokumentatsioon. Need sammud muudavad tagasi lükatud osa usaldusväärseks ja pika elueaga varaks.
Tavaliselt esinevad küsimused
Küsimus
Miks ei lähe impellor vibratsioonitest läbi seadistamisel?
Vastus: Ratas ebaõnnestub, kuna selle massikeskpunkt asub pöörlemisteljest väljaspool. Valamisporoossus, keeveldusõmblused, värv ja tolmu kogunemine teevad rotori ebavõrdseks, kuid see jääb peidetuks kuni täiskiiruseni. Tavaline vibratsioonitesti registreerib siis amplituudi, mis ületab vibratsioonipiiri, ja osa tagasi lükatakse. Korrektne dünaamiline tasakaalustamine taastab nõutava tasakaaluklassi enne, kui ventilator saab paigalduskohta.
Küsimus
Millal on staatiline tasakaalustamine piisav tsentrifugaalventilatori jaoks?
Vastus: Staatiline tasakaalustamine sobib kitsaste, ketasjärgsete radadega, kus ebavõrdsus esineb ainult ühes tasandis. Osale toetuvad madala hõõrdumisega noaküljed ja see veerub, kuni raskem koht jõuab alumisse asendisse; seal lisatakse või eemaldatakse korrektsioonikaal. Paljude madalkiirusega ventilatori impellorite puhul rahuldab see ühetasandiline meetod tasakaaluklassi nõuet ja vältib kahe tasandi protseduuri. See on odavam ja kiirem, kuid ei suuda kõrvaldada paarisebavõrdsust.
Küsimus
Millist ISO 1940 G-klassi tuleks puhurimpelloril kasutada?
Vastus: Tagurpidi kõvera tsentrifugaalventilaatorimpellori õige tasakaalutase määratakse otskiiruse ja kasutusotstarbe järgi. Üldise ventilatsiooni puhul kasutatakse tavaliselt G6.3, samas kui kõrgemate kiiruste või täpsusliinide puhul on vajalik ISO 1940 kohaselt G2.5. Standard seob lubatava jääkutasakaalumatuuse rotori massiga ja pöörlemiskiirusega, mistõttu suudab raskem ja aeglasem ratas taluda suuremat tasakaalumatusi kui kergem ja kiirem. Enne tasakaalustamist tuleb kontrollida joonisel märgitud tasakaalutaseme nõuet.
Küsimus
Kuidas kasutatakse tasakaalumatuuse kõrvaldamiseks puurimist, keevitust ja põhjustamist?
Vastus: Puurimine eemaldab massi raske koha kohalt ja sobib valatud ratastele. Keevitamine või põhjustamine lisab paranduskaalu kohta, kus massi eemaldamine ei ole võimalik, samas kui põhjustamine siledab kohalikku üleliialt, et taastada sümmeetria. Iga tasakaalumatuuse parandus samm logitakse sihttasakaalutaseme järgi. Materjal, seinapaksus ning toidu- või korrosioonikaitse määravad meetodi. Kalibreeritud dünaamilisel tasakaalustusmasinal võib mõni gramm parandusmassi väga oluliselt vähendada vibreerimist.
Küsimus
Kuidas peaksid ostjad määratlema tasakaalunõuded ventilaatorite tellimisel?
Vastus: Määrake tellimislehel nõutav tasakaaluklass ja viide standardile ISO 1940, et tarnija kontrolliks ratta tasakaalu enne saatmist. Paluge vibratsioonitestiaruand kokkulepitud G-klassis ja hoidke käivitamise registreid auditiks. Määrake materjalipiirangud parandusmeetoditele, kui ventilaatori impeller on kasutusel toiduaine- või korroosioonikindlal eesmärgil. Selged nõuded takistavad tagasitõmbatud tarnete esinemist ning kaitsevad alljärgnevaid mootoreid ja laagreid.

 EN