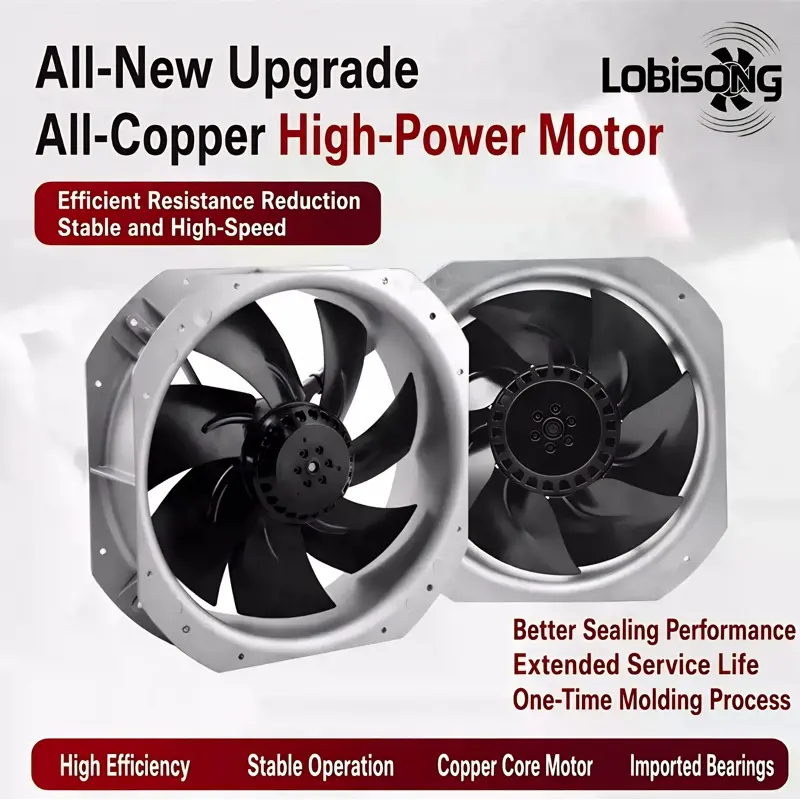
Protsessipuhuri rea, mis peab säilitama püsiva rõhu, samal ajal kui ühendatud kanalisüsteem muutub harva, ei õnnestu seda saavutada avatud loopi juhtimisega. Püsivooluline DC-servo lahendab selle, ühendades elektriliselt kommutaatoriga mootori asukohatagasisidega, nii et juhtseade parandab kiirust mitu korda sekundis, mitte ainult arvates toitepingest. Stabiilne, koormast sõltumatu jõudlus muutub vaikimisi režiimiks, mitte erandiks.
Kui koorma ei ole kunagi rahus: protsessipuhuri väljatingimus
Taust – protsessipuhuri OEM-i kõikuv nõudlus
Protsessipuhurite OEM, kes ehitab pihustusjoonel õhuvahetussüsteeme, silmitses muutuva sihtpunkti: filtripankade ummistumine toimus nädalaselt ja sulgurid avati või suleti iga partii järel. Valiti püsivvoolu servo, kuna rakendus nõudis täpset kiiruse reguleerimist mitte fikseeritud seadistuspunkti. Insenermeeskond vajas rõhku, mis jäi lubatud tolerantsvahemikku, isegi kui süsteemi takistus muutus laialdaselt. Vanema AC-mootorijuhtimise korral kõikus kiirus alati koorma muutumisel ning tootmismeistrud kompenseerisid seda ventilatori liialdatud kiirusega, mis suurendas müra ja põhjustas impellori varajast kulunemist. Mootorijuhtimise asendamine tagasisidekontrolliga servomootoriga võimaldas juhtimissüsteemil jälgida tegelikku pöörlemiskiirust ja kohandada voolu enne, kui staatiline rõhk kõrvales liikus oma lubatud vahemikust.
Mida ebastabiilne kiirus tootmisele maksumus
Ilma suletud tagasisidega põhjustasid väikesed muutused staatilises rõhus suuri õhuvoolu kõikumisi, mida mõõdeti kuupmeetrites tunnis (m³/h) või kuupjalas minutis (CFM). Katteprotsess nõudis stabiilset ventilatsiooni suitsude eemaldamiseks; kui puhur jäi maha, muutus korpuse sisemine atmosfäär ja toote kvaliteet halvenes. Liialdatud kiiruse parandus lühendas ka tiiviku kandikute eluiga ning suurendas mootori soojuslahutuskoormust. Reaktiivne kiiruse jälgimine raiskus olulise koguse energiat ja tekitas ebaregulaarseid töötsükleid, mis koormasid vasest mähist ja välimist rottormootorit. Riskianalüüs näitas, et joon ei saavuta rõhu akna piire kuni tagasisidekontuuri ei suuda pöörlemiskiirust (RPM) takistusmuutuste eest kaitsta.
Kuidas suletud kontuuri tagasiside hoiab pöörlemiskiirust (RPM) fikseeritud
Kooderi ja hall-sensori kommutatsiooniloogika
Püsivooluline püsivoolu servo kasutab mootori pöörlemissuuna määramiseks rotoripositsiooni tajumist, et lülitada kolmefaasilised mähised õigel ajal sisse. Halli andurid tagavad eba täpse kommutatsiooni; inkrementaalsed kodeerijad seda täpsustavad, nii et mootor säilitab pöördemomendi ilma kõikumiseta. Juhtseade loeb tagasiside andmeid igas PWM-tsüklis ja arvutab pöörlemiskiiruse viga, seejärel juhib invertorit viga vähenema. Täpne kommutatsioon tagab, et mootor säilitab oma tõhususe kogu kiiruse ulatuses, mitte ainult oma nimetatud kiiruse lähedal. Kujundused, mis on viidatud IEC 60034 standardile pöörlevate masinate jõudluse kohta ja EN 60204-1 standardile juhtimisahela ohutuse kohta, annavad ostuprotsessile kontrollitava alusjoone erinevate tarnijate seadmete võrdlemisel.
Täpse pöörlemiskiiruse säilitamine koormuse muutumisel
Suletud süsteemi kiiruse reguleerimine hoiab puhurit sihtjoonel, isegi kui filtris kasvab takistus. Koormuse tõusul suurendab püsivoolu servo liikumata osa voolu, et säilitada pöörlemiskiirus; koormuse langemisel vähendab see voolu. See aktiivne korrigeerimine võimaldab reguleeritava kiirusega puhuril säilitada stabiilselt staatilist rõhku ja õhuvoolu, isegi kui torustiku võrgustik muutub. Tulemuseks on ennustatav ventilatsioon ja pidev protsessirõhk ilma käsitsi seadistamiseta. Energiaefektiivsus paraneb, sest süsteem kulutab voolu ainult seal, kus koormus seda nõuab, ja kontrollitud kiirendus kaitseb imporditud täpsuskerakujulisi kullerid shock’i eest, mida põhjustavad avatud süsteemiga käivitused.
Energiatasu ja juhtimise eelised võrreldes vahelduvvoolu juhtimisseadmetega
Osaline koormus vs vahelduvvoolu induktsioon
AC induktsiooniventilaatorid tarbivad peaaegu püsivat magnetiseerivat voolu sõltumata väljundist, mistõttu kaotavad nad osakoormusel tõhusust. Püsivvooluline servo mootor tarbib ainult nii palju voolu, kui koormus nõuab, mis on oluline muutuva nõudlusega ventilaatorite puhul, mis töötavad suurema osa ajast alla maksimaalse koormuse. Madalam osakoormusel tekkiv kaotus tähendab väiksemat soojuslahutust ja väiksemaid soojusülekoormuse piire, võimaldades kompaktsamat valatud alumiiniumist korpust. Sääst on suurem mitme tööstusliku ventilaatori ühikute puhul, mis töötavad pika töötsükliga, ja ISO 9001-ga reguleeritud tootmine tagab ühikute kaupa järjepideva tõhususe.
Servomootori juhtimine ja paindlikud seadistuspunktid
Servomootori juhtimine aktsepteerib analoog-, PWM- või väljastusvõrgu käske, mistõttu sama püsivooluga servo kasutatakse mitmesuguste protseduuride jaoks. Tehnilise personali saab rõhu, pöörlemiskiiruse või õhuvoolu siduda välimise anduriga ning lubada tsüklil iseendast reguleeruda. See paindlikkus sobib protsessijoontele, kus nõudlus muutub partii vahel astmeliselt, mitte sujuvalt. Kuna väliskäigu mootor ja importitud täpsuskuulad töötavad külmalt, säilitab seade oma nimetatud jõudluse isegi tolmuvaates ventilatsiooniruumis IP54-kaitse all. Seadistamine on lihtne: ühe seadepunkti muutmine kohandab reageerimist ilma mehaaniliste muudatusteta, mis lühendab üleseadmisajad ja vähendab tehnilise personali vigu tootmisjoonel.
Servopuhumise valimine, seadistamine ja hooldamine
Andmete lehtede ja korpuse klassifitseerimiste lugemine
Hankimise töötajad peavad lugema andmesaatet pöördearvu vahemiku, staatilise rõhu, õhuvoolu ja IP-kaitseaste kohta ning seejärel valima sobiva korpuse paigalduskohta. Kontrollida tuleb töötemperatuuri vahemikku – mudelid hõlmavad temperatuurivahemikke −40°C kuni +80°C ja −25°C kuni +90°C – ning kinnitada sisemine soojusülekoormuskaitse. Tuleb veenduda, et tiivik on valmistatud tsingitud terasest ja korpus pressitud alumiiniumist, mis sobivad õhuvoolu tingimustesse. Enne toote turulelaskmist tuleb üle kontrollida sertifitseerimismärgid, näiteks CE, UKCA ning IEC/EN vastavus. Vigane korpuse kaitseaste on kõige levinum põhjus varasele laagrihäirele ja seda tuleb hinnata sama tähelepanuga nagu mootori karakteristikku.
Seadistamise kontrollid ja hooldusintervallid
Saamisel pöörake impeller käega ja veenduge, et enkooderi ja halli ühendused on kindlalt paigas. Seadistamise ajal annake sammumuutuse käsk ja jälgige, kuidas süsteem stabiilseks saab ilma võnkumiseta. Seadistage voolu piir, et kaitsta vasest mähist. Hooldus on minimaalne: kontrollige kullerid iga 12. kuus, puhastage impeller õhuvoolu säilitamiseks ja logige pöörlemiskiiruse (RPM) kõrvalekaldumist. Kasvav kõrvalekaldumise trend viitab varajases etapis kullerite kulutumisele, mis võimaldab seisundi põhiste hoolduste tegemist fikseeritud intervallide asemel. Hoidke ventilatsioonitee avatuna, et mootori soojuslahutus jääks projekteeritud piiridesse ja servo jääks usaldusväärseks.
Kokkuvõte: Muutuva nõudlusega ventilatsioonis muudab püsivvoolumootor ebaühtlase koormuse kontrollitavaks ja energiasäästlikuks protsessiks. Täpne tagasiside säilitab pöörlemiskiiruse, osakoormuse efektiivsus vähendab raisatud voolu ja lihtne seadistamine tagab seadme spetsifikatsioonide järgmise aastaid. Protsessipuhurite OEM-id, kes silmitsi on muutuva takistusega, saavad püsivvoolumootori kasutamisest kasu stabiilsusest mitte brutopöörlemiskiirusest, mistõttu on see praktiline valik igal pool, kus rõhk peab püsima konstantsena, samas kui nõudlus pidevalt muutub.
Tavaliselt esinevad küsimused
Küsimus
Milles seisneb püsivvoolumootori erinevus tavalisest vahelduvvoolu puhurijuhtimisest?
Vastus: Servojuhtimine lisab pöörduva osa asukohatagasiside, nii et juhtseade teab tegelikku pöörlemiskiirust iga tsükli järel, erinevalt AC-juhtimisest, mis hinnab kiirust pingest ja sagedusest. Tagasiside võimaldab invertoril korrigeerida voolu enne rõhu kõrvalekaldumist, hoides puhurit sihtkõveral muutuva koormuse korral. See sulgemistingimus tagab täpsema kiiruse reguleerimise, väiksemad osakoormuse kaod ja külmema töötemperatuuri, mis kaitseb põikpinda ja mähiseid pika tööaja jooksul. Erinevus ilmneb kõige selgemalt juhul, kui koormus ei seisku kunagi.
Küsimus
Miks on sulgemistingimusega kiiruse reguleerimine oluline muutuva koormuse korral?
Vastus: Kui filteri takistus või damperid liiguvad, lubab avatud tsükkel kiiruse ja rõhu kõikuda. Sulgematsükkel loeb igas tsüklis pöörlemissagedust (RPM) ja korrigeerib voolu, nii et puhur jääb oma tööjoonele ilma operaatori sekkumiseta. Stabiilne ventilatsioon kaitseb protsessi kvaliteeti ja vältib ülekiirust, mis kulutab impellert. Muutuva nõudlusega tootmisjoontel on see automaatne kaitse koormuse muutuste eest peamine põhjus, miks valida tagasisidejuhtimine fikseeritud kiirusega juhtimise asemel, sest käsitsi regulaator ei suuda reageerida piisavalt kiiresti toote kaitseks.
Küsimus
Kuidas valida korpuse klassifikatsiooni tolmurikka keskkonda?
Vastus: Sobitage IP-klassifikatsioon keskkonnaga: IP44 sobib puhtate ruumide jaoks, samas kui IP54 vastab tolmuvaesesse õhku paljude tööstuslike ventilatsiooniruumide jaoks. Lugege toimimistemperatuuri vahemik ja veenduge enne ostu sisemise soojuskaitse olemasolus. Veenduge, et impeller ja korpus on valmistatud materjalidest, mis sobivad õhuvoolu jaoks, ning kontrollige CE-, UKCA- ja IEC/EN-märgiste olemasolu. Õige korpuse valik takistab varajast laagrite katkemist ja hoiab servomootori disainipiirides, vältides seega katkestusi ja asenduskulud, mida vale klassifikatsioon lõpuks kaasa tõmbab.
Küsimus
Kas servomootori juhtimine saab jälgida mitut protsessi seadistuspunkti?
Vastus: Jah. Servomootori juhtimine aktsepteerib analoog-, PWM- või väljastatud andmesidekäsklusi, mis võimaldab ühel puhuril teenindada mitmeid retsepte. Töötajad seovad rõhu, pöörlemiskiiruse või õhuvoolu välimisele sensorile ja süsteem kohandab end automaatselt. See sobib tootmisliinadele, kus nõudlus muutub partiide vahel astmeliselt, mitte sujuvalt. Kuna välisrotor-mootor töötab külmalt, säilitab seade oma nimiväljundit kogu reguleerimisvahemikus, mistõttu saab ühe reguleeritava kiirusega puhuri kasutada mitme fikseeritud kiirusega puhuri asemel ning vähendada varuosade ladustamist, mida muul juhul nõuaks mitme mudeli kasutamine.
Küsimus
Millised hoolduskontrollid kaitsevad põrkeid ja keermestust?
Vastus: Kontrollige imporditud täpsuskeraalusid iga 12 kuuma, puhastage impellor õhuvoolu säilitamiseks. Logige pöördeid minutis (RPM) muutumist töö ajal; kasvav trend näitab alusmaterjali kulutumist enne katkemist, võimaldades seisundi järgi hooldust. Veenduge, et kodeerija ja halli ühendused oleksid igal seiskumisel kindlalt paigas. Hoidke ventilatsioonitee avatuna, et soojuslahutus jääks piiridesse ja vasest kääru ei mõjuks soojuspinge, mis lühendab teeninduselu. Lühike kontrollnimekiri igal peatumisel takistab enamikku plaanimatuid servo väljalangeid tootmisjoonel.

 EN