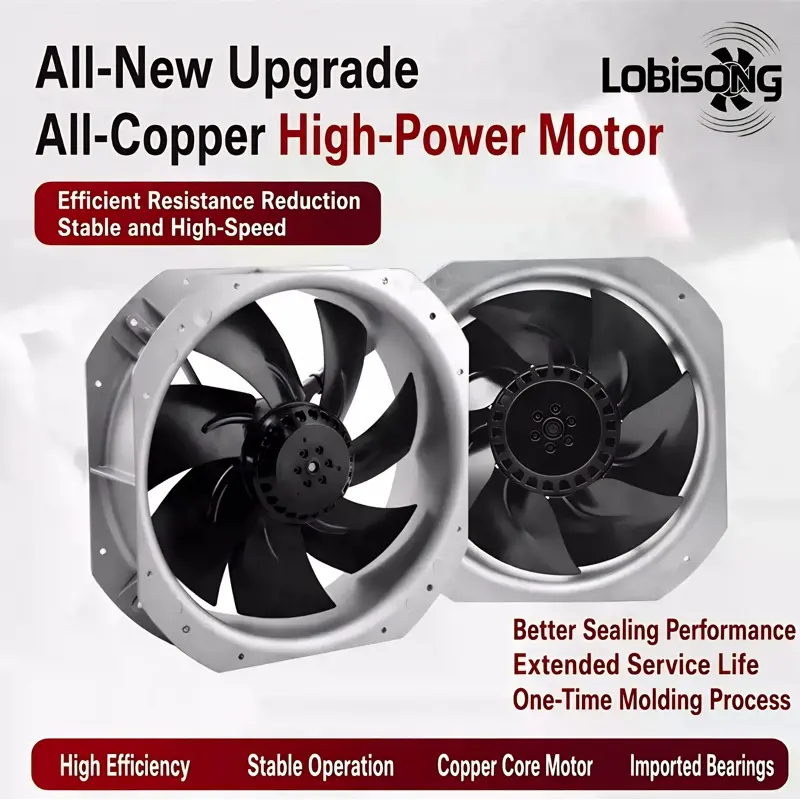
Una línia de ventiladors de procés que ha de mantenir una pressió fixa mentre la xarxa de conductes connectada canvia rarament aconsegueix això amb un control en bucle obert. El servomotor de corrent continu sense escombres respon a això combinant un motor commutat electrònicament amb retroalimentació de posició, de manera que el controlador corrigeix la velocitat centenars de vegades per segon en lloc d’endevinar-la només a partir de la tensió d’alimentació. El rendiment estable i independent de la càrrega esdevé la norma, i no l’excepció.
Quan la càrrega mai roman quieta: un escenari de camp amb ventiladors de procés
Antecedents — la demanda fluctuant d’un fabricant d’equipament original de ventiladors de procés
Un fabricant d’original equipment manufacturer (OEM) de succionadors per a processos que construïa unitats d’extracció per a una línia de revestiment es va enfrontar a un objectiu en moviment: els bancs de filtres s’obstruïen cada setmana i les clapetes s’obrien o tancaven amb cada lot. Es va seleccionar un servomotor de corrent continu sense escombres perquè l’aplicació exigia una regulació precisa de la velocitat, i no un punt de consigna fix. L’equip d’enginyeria necessitava una pressió que romanés dins de les toleràncies mentre la resistència del sistema variava considerablement. El variador AC antic es desviava sempre que la càrrega canviava, i els operaris de línia compensaven aquesta desviació accelerant excessivament el ventilador, cosa que augmentava el soroll i desgastava prematurament l’impulsor. Substituir el variador per un servomotor amb control retroalimentat va permetre al controlador seguir les revolucions per minut (RPM) reals i ajustar el corrent abans que la pressió estàtica sortís del seu marge permès.
Què va costar a l’operació una velocitat inestable
Sense retroalimentació tancada, petits canvis en la pressió estàtica es traduïen en grans oscil·lacions del cabal d’aire, mesurades en m³/h o CFM. El procés de revestiment necessitava una ventilació estable per eliminar els vapors; quan el ventilador trigava a respondre, l’atmosfera de l’envolupant es desestabilitzava i la qualitat del producte disminuïa. La correcció per sobrevelocitat també va reduir la vida útil dels coixinets i va incrementar la càrrega de dissipació tèrmica del motor. Perseguir reactivament la velocitat va malgastar una quantitat significativa d’energia i va generar cicles de treball irregulars que van sobrecarregar l’enrotllament de coure i el motor de rotor exterior. L’anàlisi de riscos va mostrar que la línia no aconseguiria mantenir-se dins de la finestra de pressió fins que el bucle pogués defensar les RPM davant de canvis en la resistència.
Com la retroalimentació en bucle tancat manté les RPM bloquejades
Lògica de commutació amb codificador i sensors Hall
Un servomotor de corrent continu sense escombres es basa en la detecció de la posició del rotor per commutar els bobinats trifàsics al moment adequat. Els sensors Hall proporcionen una commutació aproximada; un codificador incremental la perfecciona, de manera que el motor manté el parell sense engranatge. El controlador llegeix la retroalimentació a cada cicle PWM i calcula l’error de RPM, després comanda l’inversor per reduir aquesta diferència. La commutació precisa és el motiu pel qual el motor roman eficient a tota la gamma de velocitats, i no només a prop del seu punt nominal. Els dissenys basats en les normes IEC 60034 (per al rendiment de màquines rotatives) i EN 60204-1 (per a la seguretat dels circuits de control) ofereixen una referència verificable durant la compra, quan es comparen unitats de diferents proveïdors.
Mantenir una RPM precisa sota variacions de càrrega
La regulació de velocitat en bucle tancat manté el ventilador sobre la seva corba objectiu, fins i tot quan la resistència del filtre augmenta. Quan la càrrega puja, el servomotor de corrent continu sense escombres augmenta el corrent per defensar les RPM; quan la càrrega baixa, en redueix la intensitat. Aquesta correcció activa permet que un ventilador de velocitat ajustable mantingui una pressió estàtica i un cabal d’aire estables mentre canvia la xarxa de conductes. El resultat és una ventilació previsible i una pressió de procés constant, sense necessitat d’ajustaments manuals. L’eficiència energètica millora perquè el bucle només consumeix corrent on la càrrega ho exigeix, i l’acceleració controlada protegeix els rodaments de boles de precisió importats contra els impactes que causen les arrencades en bucle obert.
Avantatges energètics i de control respecte als accionaments CA
Eficiència a càrrega parcial respecte als motors d’inducció CA
Els ventiladors d’inducció de corrent altern dibuixen gairebé un corrent de magnetització fix, independentment de la sortida, de manera que perden eficiència a càrrega parcial. Un servomotor de corrent continu sense escombres només dibuixa el corrent que requereix la càrrega, fet que és rellevant per als ventiladors de demanda variable, que passen la major part de les hores de funcionament per sota del pic. Una pèrdua menor a càrrega parcial significa una dissipació de calor reduïda i marges més petits de sobrecàrrega tèrmica, cosa que permet una carcassa d’alumini fosa en motllo més compacta. L’estalvi s’acumula en una flota d’unitats industrials de ventilació que funcionen durant llargs cicles de servei, i la fabricació controlada segons la norma ISO 9001 assegura un rendiment coherent unitat rere unitat.
Control del servomotor i punts de consigna flexibles
El control del motor servo accepta comandes analògiques, PWM o de bus de camp, de manera que el mateix servo de corrent continu sense escombres serveix per a diverses receptes. Els operaris poden assignar la pressió, les RPM o el cabal d’aire a un sensor extern i permetre que el bucle s’autoajusti. Aquesta flexibilitat és adequada per a línies de procés on la demanda canvia entre lots en lloc d’augmentar progressivament. Com que el motor amb rotor exterior i les rodes de boles de precisió importades treballen a baixa temperatura, l’unitat manté el seu rendiment nominal darrere d’un recobriment IP54, fins i tot en sales de ventilació polsegoses. La posada en marxa roman senzilla: un sol canvi del punt de consigna torna a sintonitzar la resposta sense cap modificació mecànica, cosa que redueix el temps de canvi i els errors humans a la línia.
Selecció, posada en marxa i manteniment d’un succionador servo
Lectura de la fulla de dades i de les classificacions del recobriment
L’adquisició ha de llegir la fulla de dades per al rang de RPM, la pressió estàtica, el cabal d’aire i la classificació IP, i després ha d’ajustar l’envolvent al lloc. Comproveu l’interval de temperatura de funcionament — els models van des de −40 °C fins a +80 °C i de −25 °C fins a +90 °C — i confirmeu la protecció tèrmica interna contra sobrecàrregues. Verifiqueu que el material de l’impulsor (acer galvanitzat) i la carcassa (alumini injectat) siguin adequats per al corrent d’aire. Compareu les marques de certificació, com ara CE, UKCA i la conformitat amb IEC/EN, abans de la posada en servei. Una classificació incorrecta de l’envolvent és la causa més habitual de fallades prematures dels coixinets i mereix la mateixa atenció que la corba del motor.
Comprovacions de posada en servei i intervals de manteniment
Un cop rebut, gireu manualment l’impulsor i comproveu que les connexions de l’encoder i dels sensors Hall estiguin ben ajustades. Durant la posada en marxa, ordeneu un canvi escalonat i observeu com el sistema es converteix sense oscil·lacions. Establiu el límit de corrent per protegir l’enrotllament de coure. El manteniment és mínim: inspeccioneu els coixinets cada 12 mesos, netegeu l’impulsor per preservar el flux d’aire i registreu la deriva de RPM. Una tendència creixent de la deriva indica prontament el desgast dels coixinets, cosa que permet fer un manteniment basat en l’estat, en lloc d’interval fix. Mantingueu el camí de ventilació lliure perquè la dissipació de calor del motor es mantingui dins dels límits dissenyats i el servo segueixi sent fiable.
Resum: Amb la ventilació de demanda variable, el servomotor de corrent continu sense escombretes converteix una càrrega imprevisible en un procés controlat i conscient de l’energia. Una retroalimentació precisa manté les RPM, l’eficiència a càrrega parcial redueix el corrent desaprofitat i la posada en marxa senzilla assegura que l’equip roman dins de les especificacions durant anys. Per als fabricants d’original equipment manufacturers (OEM) de succionadors de procés que s’enfronten a resistències variables, l’enfocament servo compensa la seva inversió mitjançant l’estabilitat més que mitjançant la velocitat bruta, convertint-lo en una opció pràctica sempre que la pressió s’hagi de mantenir constant mentre la demanda continua canviant.
Preguntes freqüents
Pregunta
Què fa que el servomotor de corrent continu sense escombretes sigui diferent d’un accionament estàndard de succionador de corrent altern?
Resposta: Un accionament servo afegeix una retroalimentació de la posició del rotor, de manera que el controlador coneix les RPM reals cada cicle, a diferència d’un accionament CA, que només aproxima la velocitat a partir de la tensió i la freqüència. Aquesta retroalimentació permet que l’inversor corregeixi el corrent abans que la pressió es desviï, mantenint el ventilador sobre la seva corba objectiu davant de càrregues variables. Aquest control en bucle tancat ofereix una regulació de velocitat més precisa, menys pèrdues a càrrega parcial i un funcionament més fresc, cosa que protegeix els coixinets i les bobines durant cicles de treball prolongats. La diferència és més notable quan la càrrega mai s’estabilitza.
Pregunta
Per què és important el control de velocitat en bucle tancat quan la càrrega varia?
Resposta: Quan la resistència del filtre o les xemeneies es desplacen, un bucle obert permet que la velocitat i la pressió fluctuïn. El bucle tancat llegeix les RPM a cada cicle i corrigeix el corrent, de manera que el ventilador roman sobre la seva corba sense necessitar intervenció de l’operador. Una ventilació estable protegeix la qualitat del procés i evita el sobrevelocitat, que desgasta l’impulsor. Per a línies amb demanda variable, aquesta defensa automàtica contra els canvis de càrrega és la raó principal per triar un control amb retroalimentació en lloc d’un accionament de velocitat fixa, ja que l’ajust manual no pot reaccionar prou ràpidament per protegir el producte.
Pregunta
Com s’ha d’escollir la classificació de l’envolupant per a un emplaçament polsegós?
Resposta: Ajusteu la classificació IP a l'entorn: la IP44 és adequada per a sales netes, mentre que la IP54 resisteix l'aire carregat de pols en moltes sales industrials de ventiladors. Llegiu l'interval de temperatura de funcionament i assegureu-vos que hi ha protecció tèrmica contra sobrecàrrega interna abans de comprar. Verifiqueu que els materials de l'impulsor i de la carcassa siguin adequats per al flux d'aire, i comproveu les marques CE, UKCA i IEC/EN. L'elecció correcta de la carcassa evita la fallada prematura dels coixinets i manté el servo dins dels seus límits de disseny, evitant el temps d'inactivitat i el cost de substitució que una classificació inadequada acabaria provocant.
Pregunta
El control del motor servo pot seguir diversos punts de consigna de procés?
Resposta: Sí. El control del motor servo accepta comandes analògiques, PWM o de bus de camp, cosa que permet que un sol ventilador serveixi diverses receptes. Els operaris assignen la pressió, les RPM o el cabal d’aire a un sensor extern i el bucle s’autoajusta. Això és adequat per a línies on la demanda canvia entre lots en lloc d’augmentar progressivament. Com que el motor amb rotor exterior funciona fresc, l’unitat manté la potència nominal en tots els punts de consigna; per tant, un sol ventilador de velocitat ajustable pot substituir diversos ventiladors de velocitat fixa i reduir l’inventari de peces de recanvi que, altrament, exigirien diversos models.
Pregunta
Quines revisions de manteniment protegeixen els coixinets i l’enrotllament?
Resposta: Inspeccioneu els rodaments de boles de precisió importats cada 12 mesos i netegeu l’impulsor per preservar el flux d’aire. Registreu la deriva de les RPM durant el funcionament; una tendència ascendent indica desgast dels rodaments abans de la fallada, cosa que permet fer una manteniment basat en l’estat. Assegureu-vos que les connexions de l’encoder i dels sensors Hall romanen ben encaixades a cada aturada. Mantingueu el camí de ventilació lliure perquè la dissipació de calor es mantingui dins dels límits i l’enrotllament de coure eviti l’esforç tèrmic que redueix la vida útil. Una llista de comprovació curta a cada aturada evita la majoria d’aturades imprevistes del servo a la línia.

 EN