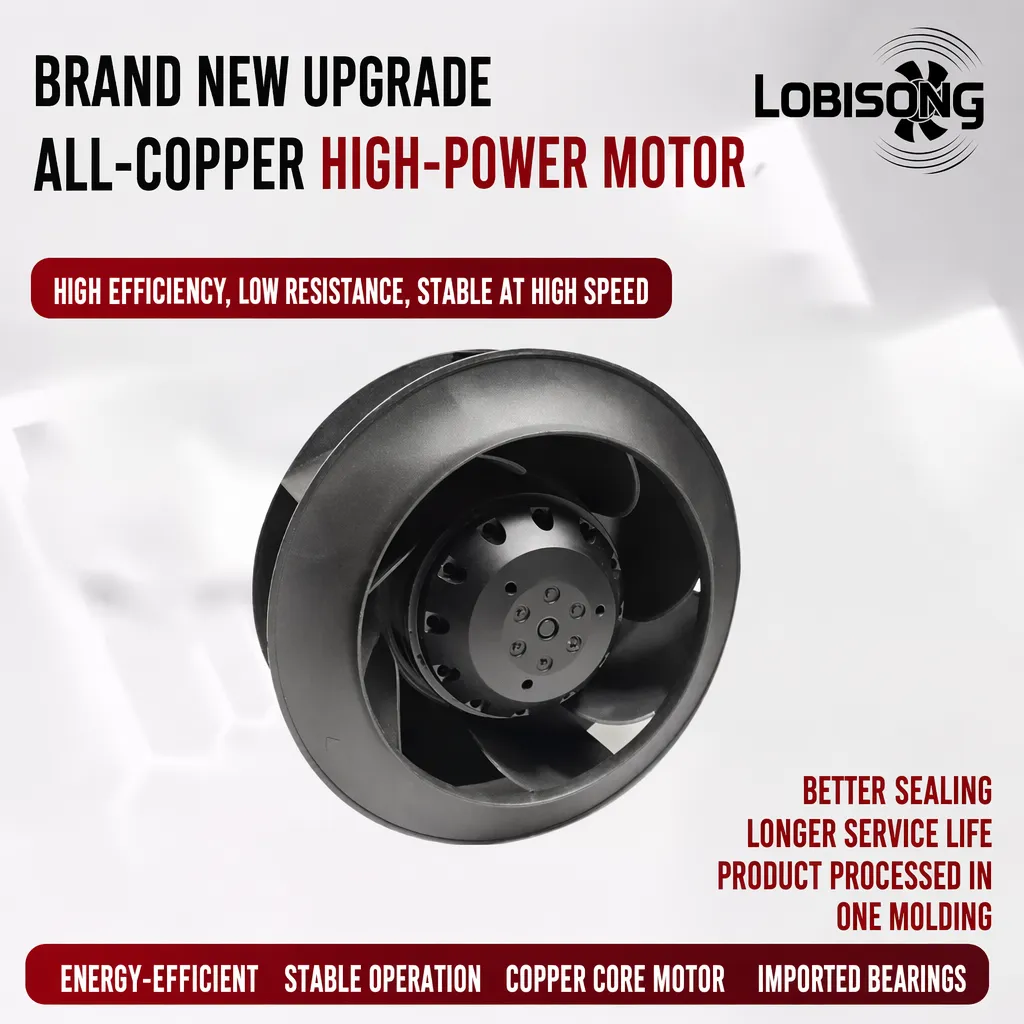
Muutuva kiirusega tagasikõveratud ventilaator hoiab kappide ja protsessi temperatuuri stabiilsena, kui tootmistähtaegade nõudlus päeva jooksul muutub. Soojuskoormusele vastava õhuvoolu tagamisega vältitakse püsikiirusega seadme energiakadu ning samal ajal kaitstakse tundlikke seadmeid.
Kuidas tootmise soojuskoormus pidevalt muutub
Tootmisseadmed ei hoia harilikult stabiilset soojusolekut ning muutuva kiirusega tagasikõveratud ventilaator tõestab oma väärtust just selle liikuva sihtmärgi jälgimisel. Konveierpürood, süttimismoodulid, keevituslahendused ja kompressoririhmad muudavad väljundit partiisuuruse, ümbritseva temperatuuri ja töögraafiku järgi. Tulemuseks olev soojuskoormus võib oluliselt erineda külmast homse algusest kuni päeva keskel saavutatava tipukoormuseni.
Mis põhjustab soojuskoormuse kõikumisi tootmisliinidel
Mitmed tegurid muudavad soojuskoormuse aegumist tunnis. Ümbruse õhutemperatuuri muutus mõjutab süsteemi jaoks vajalikku jahutusdelta, samas kui läbitungimiskiirus muudab hõõrdumis- ja elektrikaod mootorites ja juhtides. Kujundamise vabanemise tsükkel või kuumutusahju temperatuuri tõstmine lisab planeeritud soojusimpulssid. Muutuva kiirusega tagasikõveratüüpi ventilator peab neid kõikumisi tuvastama, et reguleerida oma reageerimist, sest ilma mõõtmiseta jäävad need muutused nähtamatuteks seni, kuni kapp ülekuubub või toote mõõtmed kõrvale kaldub.
Miks püsikiirusega ventilatorid on liialdatud ja raiskavad energiat
Püsikiirusega ventilator annab ühe õhuvoolu punkti oma ventilatori jõudluskõveral. Et olla ohutu kõige soojemal päeval, valivad spetsifikatsioonide koostajad ühiku, mille suurus on määratud tippkoormusele. Enamikul tööaegadel töötab see ühik aga palju kõrgemal kui tegelik vajadus, põhjustades liialdatud õhuvoolu süsteemi takistuse vastu ja kulutades energiat, mida ei kasutata. Ebamajanduslikkus suureneb osakoormusel, kus tsentrifugaalventilator tarbib isegi siis, kui jahutust vähendatakse, ikka olulist voolu.
Kuidas muutuva kiirusega tagurpidi kõveratüüpi ventilator järgib koormust
Muutuva kiirusega tagurpidi kõveratüüpi ventilator lahendab vastavuseta olukorra, muutes pöörlemiskiirust, et jälgida reaalajas soojusnõudlust mitte halvima võimaliku stsenaariumi põhjal. Tagurpidi kõveratüüpi impeller säilitab stabiilse tõhususe laialdasel kiirusevahemikul, mistõttu on see lähenemisviis praktiline, mitte ainult teoreetiline.
Kiiruse reguleerimiseks kasutatakse sulgutud tsükli sensorite tagasisidet
Juhtimistsükkel algab mõõtmisega. Temperatuurisensorid, mis on paigaldatud seadme, kanali või protsessipinna külge, edastavad andmed juhtimisseadmesse, kus mõõdetud väärtust võrreldakse eesmärgiväärtusega. Seejärel kohandab PID-juhtimisfaas mootorijuhtseadme väljundit, tõstes või langetades ventilatori kiirust, et säilitada eesmärgiväärtus. Surveandureid saab tsüklisse lisada, et kaitsta ummistunud filtrite või kanali kitsenemise eest. See sulgutud tsükkel tagab õhuvoolu täpselt hetke vajaduste järgi, mitte kalendri järgi. Seepärast töötab muutuva kiirusega tagurpidi kõveratüüpi ventilator ainult nii kiiresti, kui seda soojuskoormus nõuab.
VFD ja EC-mootorijuhtmete valikud
Kahe liikumistehnoloogia kasutamine domineerib kiiruse reguleerimisel. Muutuva sagedusega juhtimisseade (VFD) muudab vahelduvvoolumootorile antava toite sagedust, tagades sujuva pehme käivitumise ja laia kiiruse reguleerimisvahemiku. Elektrooniliselt kommuteeritud (EC) mootor integreerib inverteeri ja mootori ühte seadmesse, tagades kõrga osakoormuse tõhususe ning lihtsa 0–10 V või PWM juhtimise. Mõlemad lahendused vähendavad oluliselt võimsustarvet osakoormusel, kuna ventilaatori võimsus sõltub ligikaudu kiiruse kuubist. Valik sõltub toitespännist, juhtimisarhitektuurist ning olemasolevast PLC-st või BMS-ist.
Tagasipööratud kõverate labade impellerid sobivad muutuva kiirusega tööks, kuna nende mitteülekoormatav võimsuskõver takistab mootori ülekoormumist kiiruse tõusul. Õhutöö andmed tuleb kinnitada AMCA 210 ja ISO 5801 standardite järgi, samas kui impelleri tasakaalustamine vastab ISO 1940 standardile, et piirata vibratsiooni. Seega säilib muutuva kiirusega tagasipööratud kõvera ventilaatori ohutus kogu juhtimisvahemikus ilma resonantsprobleemideta, mis mõjutavad lihtsamaid labakujusid.
Tegelik näide: ekstrusioonijoone soojusjuhtimise moderniseerimine
Taust, probleem ja risk
Plastmasside ekstrudeerimise töökohas oli profiilijoone küljes paigaldatud mitu jahutuskaabiinit. Iga kaabiinis oli suvel maksimaalse koormuse jaoks mõeldud püsikiirusel toimiv alalisvooluventilaator. Talvisel õhtul ja väikese mahuga töövahetustel töötasid ventilaatorid täielikul kiirusel sõltumata tegelikust vajadusest ning ülejahutus põhjustas niiskuse kondenseerumist juhtpaneelidele. Niiskusrisk ohustas mootorijuhtmete väljalülitumist ja põhjustas segadust tekitavaid valelähtumisi, kui filtrid ummistusid, sest püsiv õhuvool ei saanud seda kompenseerida.
Lahendus ja mõõdetud mõju
Seadistus asendas fikseeritud ventilaatorid muutuva kiirusega tagasikõverate üksustega, mida juhib EC-mootor. Need on ühendatud torustiku temperatuurisensoritega rea PLC kaudu. Sulgutud ahela regulaator hoiab kaabiini temperatuuri kitsas vahemikus kogu aastas. Pehme käivitus eemaldas sissevoolu, mis oli varem koormanud kontaktoreid. Energia tarbimine vähenes oluliselt võrreldes varasema fikseeritud kiirusega baasjooniga ja plaadidel tekkiv kondensatsioon lõppes. Hoolduspersonal teatas vähem filterpõhiste väljalülitumiste esinemisest, kuna regulaator tuvastas õhuvoolu takistuse tõusu juba varakult. Muutuva kiirusega tagasikõverad ventilaatorid vähendasid ka kuuldavat müra töökojas, toetades rahulikumat töövahetust.
Kokkuvõte ja ostu soovitus
Muutuva kiirusega tagasikõveratud ventilaator muudab soojusjuhtimise fikseeritud eeldusest reageerivaks teenuseks, mis järgib tootmisriistu muutuvates tingimustes. Sensoorite tagasiside, kiiruse reguleerimine ja stabiilne tagasikõveratud impeller tagavad osakoormuse tõhususe, mida fikseeritud üksused saavutada ei suuda.
Osta ja kontrolli enne ostu kontrollikava
Määra töökoormuse vahemik, mitte ainult tippkoormus: registreeri miinimum- ja maksimumsoojuskoormus, toitepinge ning keskkonna jaoks määratud IP-kaitseaste. Veendu, et üksusel on CE- ja UKCA-märgistus, ning palu võimsusandmeid, mis on testitud AMCA 210 ja ISO 5801 standardite kohaselt ruumala ja rõhu suhtes. Kontrolli mootoriklassi vastavust IEC 60034 tõhususnõuetele ja kinnita tasakaaluklass ISO 1940 kohaselt. Kontrolli impelleri materjali, laagrite tüüpi ning sissepääsu kaitset kohta kohas, kus on tolmu ja niiskust. Palu kasutuskoormuse kõverat, nii et valitud üksus hõlmaks nii madala kui ka kõrge soojuskoormuse punkte.
Seadistamine, kasutamine ja hooldusjuhised
Paigaldage seade koos aktiivse sensoorirõngaga ja määrake reaalne seadistuspunkt, mitte madalaim võimalik. Järgige OSHA 29 CFR 1910.94 ventilatsioonijuhiseid töötajate olemasolul ning NFPA 91 standardit aurude ja uduste väljatoomiseks. Puhastage või vahetage filtrid rõhu tõusule põhineval ajakavas, mitte kalendri põhjal. Logige kiiruse ja voolutugevuse trende, et tuvastada varajases staadiumis kandurite kulutumine. Hoiate varuajutid originaalspetsifikatsioonile vastavas versioonis.
Tavaliselt esinevad küsimused
Küsimus
Milleks kasutatakse muutuva kiirusega tagasikõverat ventilatorit?
Vastus: Seda ventilatoritüüpi kasutatakse lahtiste kappide, korpuste ja protsessiseadmete jahutamiseks, mille soojakoormus muutub töö käigus. See ühendab tagasikõvera impelleri reguleeritava ajutiga, nii et õhuvool järgib tegelikku nõudlust. Tavalised kasutusalad hõlmavad ekstrusioonijoone, VFD-kappe ja keevitusseadmeid. Konstruktsioon säilitab stabiilselt kõrge efektiivsuse laialdasel kiirusringis, mis tagab püsiva soojusjuhtimise ilma ülejahutuseta ega energiakadudeta.
Küsimus
Miks säästab kiiruse reguleerimine osakoormusel energiat?
Vastus: Ventilaatori võimsus sõltub pöörlemiskiirusest umbes kuupkujuliselt, seega väike kiiruse vähendamine toob kaasa suure võimsuse languse. Osa koormusel tarbib fikseeritud ventilaator ikka peaaegu täisvoolu, samas kui see annab liialt palju õhuvoolu. Muutuva kiirusega seade aeglustub, vähendades nii õhuvoolu kui ka energiatarbimist vastavalt soojuskoormusele. See vältib üleliialdatuse tagajärgi ja vähendab töökulusid paljude tundide jooksul, mil süsteem töötab maksimaalse koormuse all.
Küsimus
Kuidas on sensori tagasisideahel konfigureeritud?
Vastus: Temperatuurisensorid, mis asuvad seadme korpuses või protsessipinnal, edastavad andmed regulaatorile, mis võrdleb mõõtmisi eesmärgitemplaga. PID-regulaatorietapp kohandab juhtseadme väljundit, et tõsta või langetada ventilaatori kiirust. Õhurõhu andurid saavad lisada filterumise või kanali kitsenemise tuvastamiseks. Ahel hoiab eesmärgitemperatuuri, muutes kiirust reaalajas. Õige eesmärgitemperatuuri seadistamine takistab süsteemi „käigu“ ja tagab stabiilsuse koormuse muutumisel.
Küsimus
Kas EC-mootor saab asendada VFD-ga juhitava AC-ventilaatori?
Vastus: Jah, EC-mootor ühendab muunduri ja mootori ühte kompletssi ning pakub kõrgemat osakoormuse tõhusust lihtsate juhtsignaalidega. See sobib ümberpaigutamiseks piiratud ruumi ja paigaldusjuhtmete korral. VFD koos välimise vahelduvvoolumootoriga jääb kehtima suurte raamidega või olemasoleva vahelduvvoolu varuga. Mõlemad tagavad pöörlemissageduse reguleerimise; valik sõltub pinge, juhtarhitektuuri ja kohaliku PLC või hoonejuhtimissüsteemiga integreerumisest.
Küsimus
Kas neil ventilatoritel on erilised hooldusprotseduurid?
Vastus: Hooldus toimub rõhu tõusu järgi, mitte fikseeritud kuupäevadel. Kontrollige filtrit, kui staatiline rõhk tõuseb, veenduge, et põikpallid ei teeks müra, ja logige pöörlemissageduse ja voolutugevuse trende kuluvuse tuvastamiseks. Tasakaalustage impellert vastavalt ISO 1940 standardile pärast iga hooldust. Veenduge, et IP-kaitse ja CE- või UKCA-märgistused säilibid. Varajased rõhuhoiatused kontrollerist takistavad ummistumisest tingitud väljalülitusi ja kaitsevad ühendatud tootmisvarustuse soojuslikku tasakaalu.

 EN