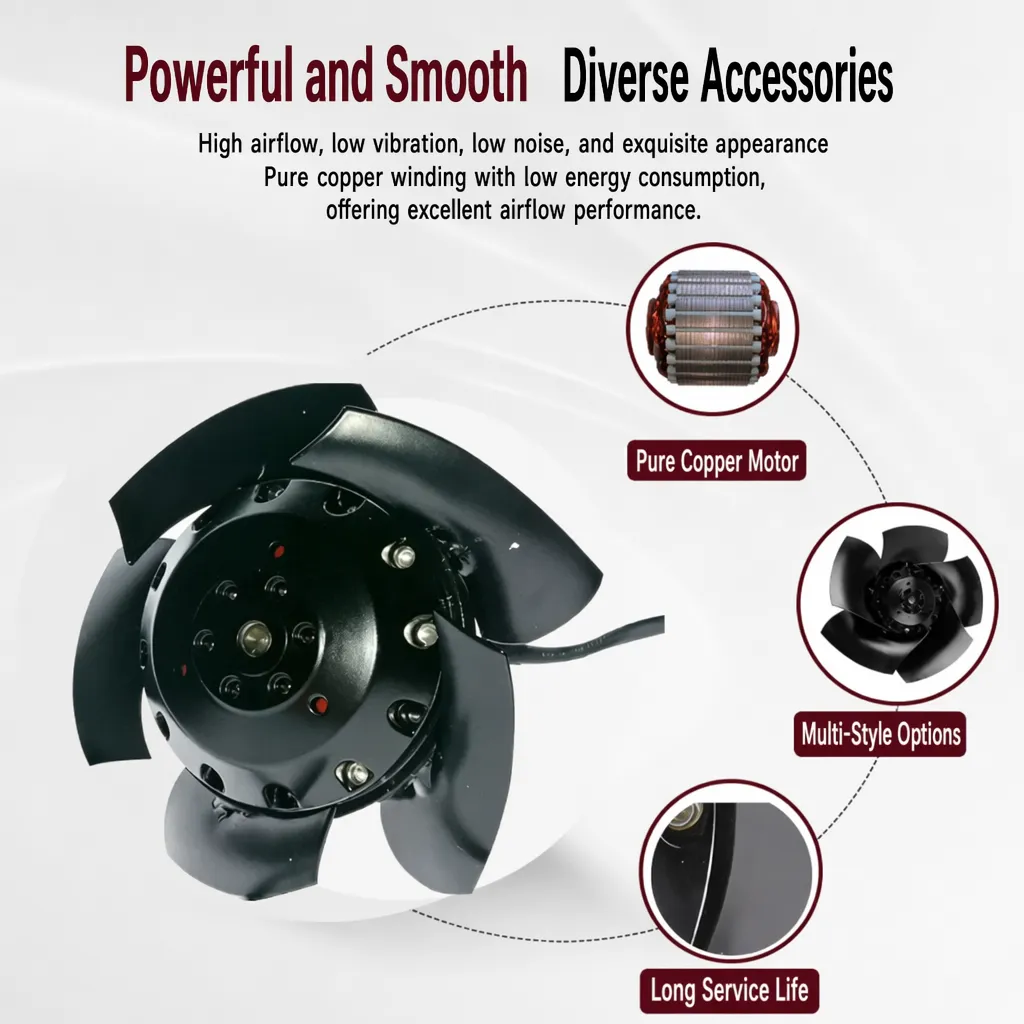
Spesifikator sering bertanya apa yang benar-benar membedakan kipas kurva mundur dc dari versi ac-nya ketika keduanya memutar impeler kurva mundur yang sama. Jawabannya terletak lebih pada sistem penggerak daripada pada bilahnya: cara motor dikomutasi, cara kecepatan diatur, dan bagaimana efisiensi berperilaku saat beban berubah-ubah. Untuk peralatan yang jarang beroperasi pada satu titik tetap, perbedaan ini menentukan biaya operasional dan keandalan sepanjang masa pakai.
Impeler Kurva Mundur yang Dimiliki Kedua Jenis Kipas
Kipas sentrifugal berbaling-baling melengkung ke belakang memperoleh namanya dari bilah-bilah yang melengkung berlawanan arah dengan putaran. Udara masuk secara aksial di sisi masuk, berbelok melalui impeler, lalu keluar secara radial dengan energi kinetik yang diubah menjadi tekanan statis. Geometri ini sama baik pada penggerak AC maupun DC, sehingga roda itu sendiri bukanlah titik perbedaan antara kedua teknologi tersebut.
Karakteristik bilah non-overloading dan alasan keberadaannya
Bilah melengkung ke belakang menghasilkan kurva daya yang naik lalu turun. Oleh karena itu, kipas dc berbaling-baling melengkung ke belakang tetap terlindungi bahkan jika kurva sistem menjadi lebih curam, karena saat tekanan statis meningkat mendekati titik penutupan, daya poros yang dibutuhkan mencapai puncaknya lalu menurun—sehingga motor tidak dapat tertarik ke kondisi beban berlebih pada aliran rendah. Hal ini melindungi belitan dan penggerak dari tekanan termal. Karakteristik ini ada karena sudut bilah membatasi volume udara yang dapat ditangkap roda begitu tekanan meningkat, sehingga permintaan secara alami terbatas, bukan justru meningkat.
Tekanan statis dan aliran udara dalam tugas sentrifugal
Tugas sentrifugal didefinisikan oleh perlawanan terhadap hambatan. Saluran udara, filter, atau penukar panas menimbulkan tekanan statis, dan kipas harus mempertahankan aliran udara meskipun hambatan tersebut berubah. Roda berkelengkungan ke belakang lebih tahan terhadap kurva sistem yang curam dibandingkan desain berkelengkungan ke depan. Membaca kurva tekanan-terhadap-aliran yang dipublikasikan merupakan satu-satunya cara jujur untuk mencocokkan unit dengan sistem nyata.
Komutasi — Perbedaan Mendasar antara DC dan AC
Perbedaan antara kipas DC berkelengkungan ke belakang dan model AC dimulai dari terminal motor. Motor induksi AC atau motor kutub-terbayangi dihidupkan langsung dari sumber daya utama dan hampir tidak memiliki cara bawaan untuk mengubah kecepatan selain melalui lilitan tap atau inverter eksternal. Varian DC membawa kecerdasannya dalam pengendali terpisah.
Cara kipas DC berkelengkungan ke belakang menerapkan komutasi elektronik
Kipas berbaling-baling melengkung ke belakang arus searah (dc) tidak mengandalkan sikat mekanis. Pengontrol elektronik mengalihkan arus melalui stator secara berurutan, disinkronkan dengan posisi rotor yang terdeteksi oleh elemen Hall, guna memutar motor tanpa sikat berotor-luar. Komutasi elektronik menghilangkan keausan sikat dan percikan api, mengurangi rugi-rugi, serta memungkinkan penggerak menerima rentang masukan yang luas. Itulah perbedaan pertama dan paling menentukan dibanding unit arus bolak-balik (ac), yang menggunakan suplai bolak-balik untuk menggerakkan motor induksi dengan ruang kendali yang sangat terbatas—hanya melalui perubahan tap atau frekuensi.
Motor tanpa sikat berotor-luar dan pengendali kecepatan PWM
Dalam unit DC, tata letak rotor-luar ini dipasangkan dengan pengendalian PWM sehingga kecepatan mengikuti permintaan tanpa kehilangan akibat pembatasan aliran. Konstruksi rotor-luar menempatkan magnet pada selubung berputar di sekitar stator, sehingga memusatkan inersia pada impeler guna menghasilkan operasi yang halus dan sunyi. Belitan tembaga murni serta bantalan bola presisi impor mendukung masa pakai panjang, sedangkan perlindungan beban-lebih termal internal mematikan unit sebelum isolasi rusak. Kecepatan diatur melalui sinyal pensaklaran cepat yang memvariasikan tegangan efektif, sehingga kipas mengikuti beban.
Mengapa DC Cocok untuk Tugas Berbasis Permintaan Variabel
Permintaan variabel adalah kondisi yang memperlihatkan kesenjangan antara dua jenis penggerak tersebut. Kipas AC diatur untuk titik penilaian tertentu dan menurun kinerjanya secara bertahap—namun mahal—ketika beroperasi di luar titik tersebut. Platform DC dirancang khusus untuk beroperasi optimal di luar titik tersebut.
Kurva efisiensi beban-sebagian dan siklus tugas
Motor induksi AC yang beroperasi di bawah titik pengenalnya tetap menarik arus magnetisasi dan mengalami slip, sehingga kehilangan pada beban parsial tetap tinggi. Kehilangan yang diukur dari kipas kurva-balik DC tetap rendah karena penggerak menyesuaikan daya masuk sesuai kecepatan, dan efisiensi tetap stabil sepanjang siklus kerja. Untuk unit yang menghabiskan sebagian besar waktunya dalam kondisi beban parsial, rakitan DC mengubah jauh lebih banyak listrik menjadi aliran udara dan jauh lebih sedikit menjadi panas.
Skenario pembuat peralatan HVAC — memilih DC alih-alih AC
Seorang pembuat peralatan HVAC yang merancang unit penanganan udara berkecepatan variabel menghadapi keputusan tepat seperti ini. Kabinet memerlukan ventilasi stabil di seluruh rentang beban yang luas, namun kipas AC lawas beroperasi mendekati kecepatan penuh tanpa memedulikan permintaan aktual. Setelah beralih ke platform kipas kurva-balik DC dengan kendali PWM, unit mampu mengatur aliran secara halus, mengurangi kebisingan yang terdengar, serta menekan konsumsi energi selama jam-jam beban parsial.
Pemilihan, Pemeriksaan, dan Pemeliharaan
Memilih dengan baik berarti membaca prinsip fisika sebelum membaca harga. Model yang tepat adalah model yang kurvanya memotong kebutuhan sistem pada titik yang efisien dan stabil.
Membaca lembar spesifikasi teknis dan memilih model
Saat membandingkan kipas dc berbaling-baling melengkung ke belakang terhadap unit AC, mulailah dari kurva sistem. Tentukan titik potong antara tekanan statis yang dibutuhkan dan laju aliran udara, pastikan titik operasi berada pada bagian efisien dari kurva kipas, serta periksa rating IP sesuai lingkungan penggunaan. Verifikasi tanda sertifikasi seperti CE, UKCA, atau CCC; untuk beban bervariasi, utamakan unit yang dilengkapi kontrol PWM dan memiliki kurva kinerja parsial (part-load curve) yang dipublikasikan.
Pemeriksaan saat penerimaan, pemasangan, dan pemeliharaan
Saat diterima, putar roda kipas secara manual untuk memastikan rotasi bebas dan periksa kerusakan akibat pengiriman pada rumah aluminium coran. Selama pemasangan, pastikan saluran masuk dan keluar bebas dari halangan. Lakukan perawatan dengan membersihkan impeler dan memeriksa kebisingan bantalan bola pada interval yang telah direncanakan; ganti unit yang menunjukkan peningkatan getaran atau suhu rumah yang meningkat sebelum pemutus beban termal beroperasi berulang kali.
Memilih antar teknologi adalah soal tugas operasional, bukan soal mana bilah yang berputar. Kipas DC berkelengkungan ke belakang unggul dalam kondisi permintaan yang bervariasi, karena komutasi elektronik, pengendali kecepatan PWM, dan kurva kinerja parsial yang responsif mengubah operasi variabel menjadi penghematan energi—bukan pemborosan panas. Impeler berkelengkungan ke belakang menyediakan fondasi bersama yang tidak overload; jenis penggerak menentukan hasil akhir. Sesuaikan unit dengan kurva sistem nyata, periksa saat tiba, dan lakukan perawatan sesuai jadwal—maka pilihan ini akan memberikan pengembalian investasi sepanjang masa pakai layanan.
Pertanyaan yang Sering Diajukan
Pertanyaan
Apa perbedaan utama antara kipas DC dan AC berkelengkungan ke belakang?
Jawaban: Perbedaan terletak pada penggerak, bukan roda. Unit DC menggunakan komutasi elektronik dengan motor outer-rotor tanpa sikat dan kontrol kecepatan PWM, sedangkan unit AC menggerakkan motor induksi pada frekuensi tetap atau terbagi. Perbedaan mendasar ini menentukan efisiensi pada beban parsial, tingkat kebisingan, serta ketepatan respons kipas terhadap permintaan yang berubah-ubah. Geometri impeler pada dasarnya identik, sehingga pemilihan kipas harus mengacu pada profil beban kerja, bukan bentuk bilah.
Pertanyaan
Mengapa kipas DC menghemat energi pada beban parsial?
Jawaban: Penggerak brushless DC menyesuaikan daya masuk secara proporsional terhadap kecepatan, sehingga rugi-rugi tetap rendah saat roda berputar lambat. Motor induksi AC terus menarik arus magnetisasi dan mengalami slip bahkan di bawah titik pengenalnya, sehingga rugi-rugi pada beban parsial tetap tinggi. Dalam siklus operasi yang didominasi jam-jam beban parsial, unit DC mengubah lebih banyak listrik menjadi aliran udara dan lebih sedikit menjadi panas. Oleh karena itu, sistem dengan permintaan variabel memperoleh penghematan terbesar dari arsitektur penggerak DC.
Pertanyaan
Bagaimana cara memeriksa kipas saat tiba?
Jawaban: Putar impeler secara manual untuk memastikan putaran bebas dan dengarkan suara kasar yang menandakan kerusakan bantalan. Periksa rumah aluminium die-cast dan roda baja galvanis untuk penyok akibat pengiriman, lalu verifikasi label sesuai dengan model, tegangan, dan peringkat IP yang dipesan. Pastikan rentang suhu lingkungan yang tertera pada kemasan sesuai dengan kondisi lokasi pemasangan. Dokumentasikan setiap cacat sebelum commissioning, karena roda yang rusak menyebabkan ketidakseimbangan rotor dan mempercepat keausan bantalan.
Pertanyaan
Standar mana yang berlaku untuk motor kipas ini?
Jawaban: Mesin listrik berputar diatur dalam IEC 60034, sedangkan keselamatan listrik peralatan mengacu pada EN 60204; sistem mutu manufaktur didasarkan pada ISO 9001. Keseimbangan rotor mengacu pada ISO 1940 untuk membatasi getaran. Tim pengadaan harus memverifikasi tanda-tanda yang relevan bagi pasar tujuan, seperti CE atau UKCA di Eropa dan CCC di Tiongkok. Standar-standar ini menjamin keamanan dan konsistensi, meskipun tidak menggantikan kewajiban membaca kurva tekanan-aliran spesifik tiap unit.
Pertanyaan
Apakah kipas berkelengkungan ke belakang AC dapat digunakan untuk kecepatan variabel?
Jawaban: Kipas berkelengkungan ke belakang DC mendukung pengaturan kecepatan variabel yang halus melalui kontrol PWM, sedangkan unit AC memerlukan inverter frekuensi eksternal untuk mengubah kecepatan, sehingga menambah biaya, penyaringan EMI, dan kerugian tambahan. Untuk variasi kecil, AC dengan tap mungkin cukup memadai, tetapi modulasi sejati lebih menguntungkan penggerak DC. Tentukan platform DC ketika siklus kerja mencakup rentang beban yang luas, dan gunakan AC hanya untuk aplikasi yang bersifat hampir konstan serta sensitif terhadap biaya, di mana kecepatan jarang berubah.

 EN