
 EN
Bagaimana driver kipas BLDC profesional menstabilkan operasi rangkaian kipas pendingin motor DC tanpa sikat 48 V
Sebagai seseorang yang telah mengevaluasi sistem pendinginan industri di ruang peralatan telekomunikasi dan kabinet otomatisasi pabrik selama bertahun-tahun, saya mengenali suatu pola berulang yang masih sering mengejutkan integrator sistem: memperlakukan kipas dan motor sebagai keputusan pengadaan terpisah, bukan sebagai satu sistem termal terintegrasi. Ketika satu set kipas pendingin berbasis motor arus searah tanpa sikat 48 V mulai beroperasi tidak stabil—berayun pada beban parsial, melonjak akibat perubahan suhu, atau kehilangan sinkronisasi saat start-up—penyebab utamanya jarang terletak pada belitan motor atau baling-baling kipas itu sendiri. Lebih sering daripada tidak, akar masalahnya justru terletak pada penggeraknya.
Penggerak kipas BLDC profesional bukan sekadar rangkaian pengiriman daya. Ia merupakan lapisan kendali yang menjaga keseluruhan set kipas pendingin beroperasi dalam kondisi stabil dan dapat diprediksi di berbagai kondisi yang dihadapi sistem 48 V dalam layanan nyata.
Mengapa Set Kipas Pendingin Motor DC Tanpa Sikat 48 V Memerlukan Pengemudi Khusus
Sebagian besar konten teknis mengenai topik ini berfokus pada penerapan kipas langit-langit 12 V atau 24 V. Sistem-sistem tersebut relatif toleran: tegangan suplai yang lebih rendah berarti EMF-balik yang lebih kecil untuk dikelola selama komutasi, lonjakan energi yang lebih kecil pada transisi posisi rotor, serta toleransi waktu yang lebih lebar dalam perangkat lunak kontrol. Motor DC tanpa sikat 48 V beroperasi dalam rezim listrik yang berbeda dengan tuntutan presisi kontrol pengemudi yang lebih tinggi.
Pada tegangan nominal 48 V, motor menghasilkan gaya gerak listrik balik (counter-electromotive force) yang lebih tinggi secara proporsional seiring peningkatan kecepatan rotor. Jika logika komutasi pengemudi tidak secara akurat melacak posisi rotor—melalui sensor efek Hall atau deteksi titik nol back-EMF tanpa sensor—maka setiap transisi fasa menjadi sumber riak torsi. Pada rangkaian kipas pendingin di mana aliran udara yang konsisten secara langsung menentukan suhu peralatan yang dilindungi, riak tersebut muncul sebagai fluktuasi kecepatan, kebisingan yang terdengar, serta keausan bantalan yang dipercepat.
Tiga tantangan stabilitas muncul secara konsisten dalam penerapan kipas pendingin 48 V:
- Transien beban selama kenaikan termal: Beban termal mendadak memerlukan peningkatan kecepatan. Komutasi yang tidak tepat waktu selama akselerasi dapat menyebabkan kehilangan kunci fasa (phase lock loss), sehingga mengakibatkan stall atau undershoot kecepatan sebelum pemulihan.
- Riak tegangan pada bus suplai 48 V: Sistem telekomunikasi dan industri 48 V membawa riak dari beban bus DC bersama. Pengendali tanpa penyaringan masukan yang memadai menerjemahkan riak tersebut menjadi ketidakstabilan PWM serta variasi kecepatan di bawahnya pada kipas.
- Penurunan kinerja termal motor itu sendiri: Ketika motor BLDC magnet permanen kipas pendingin beroperasi pada beban tinggi dalam periode yang berkepanjangan, resistansi belitan meningkat dan konstanta back-EMF bergeser sedikit. Pengendali tanpa adaptasi parameter secara real-time merespons dengan pengiriman torsi yang tidak tepat, sehingga memperparah ketidakstabilan kecepatan.
Apa yang Diberikan oleh Penggerak Kipas BLDC Profesional
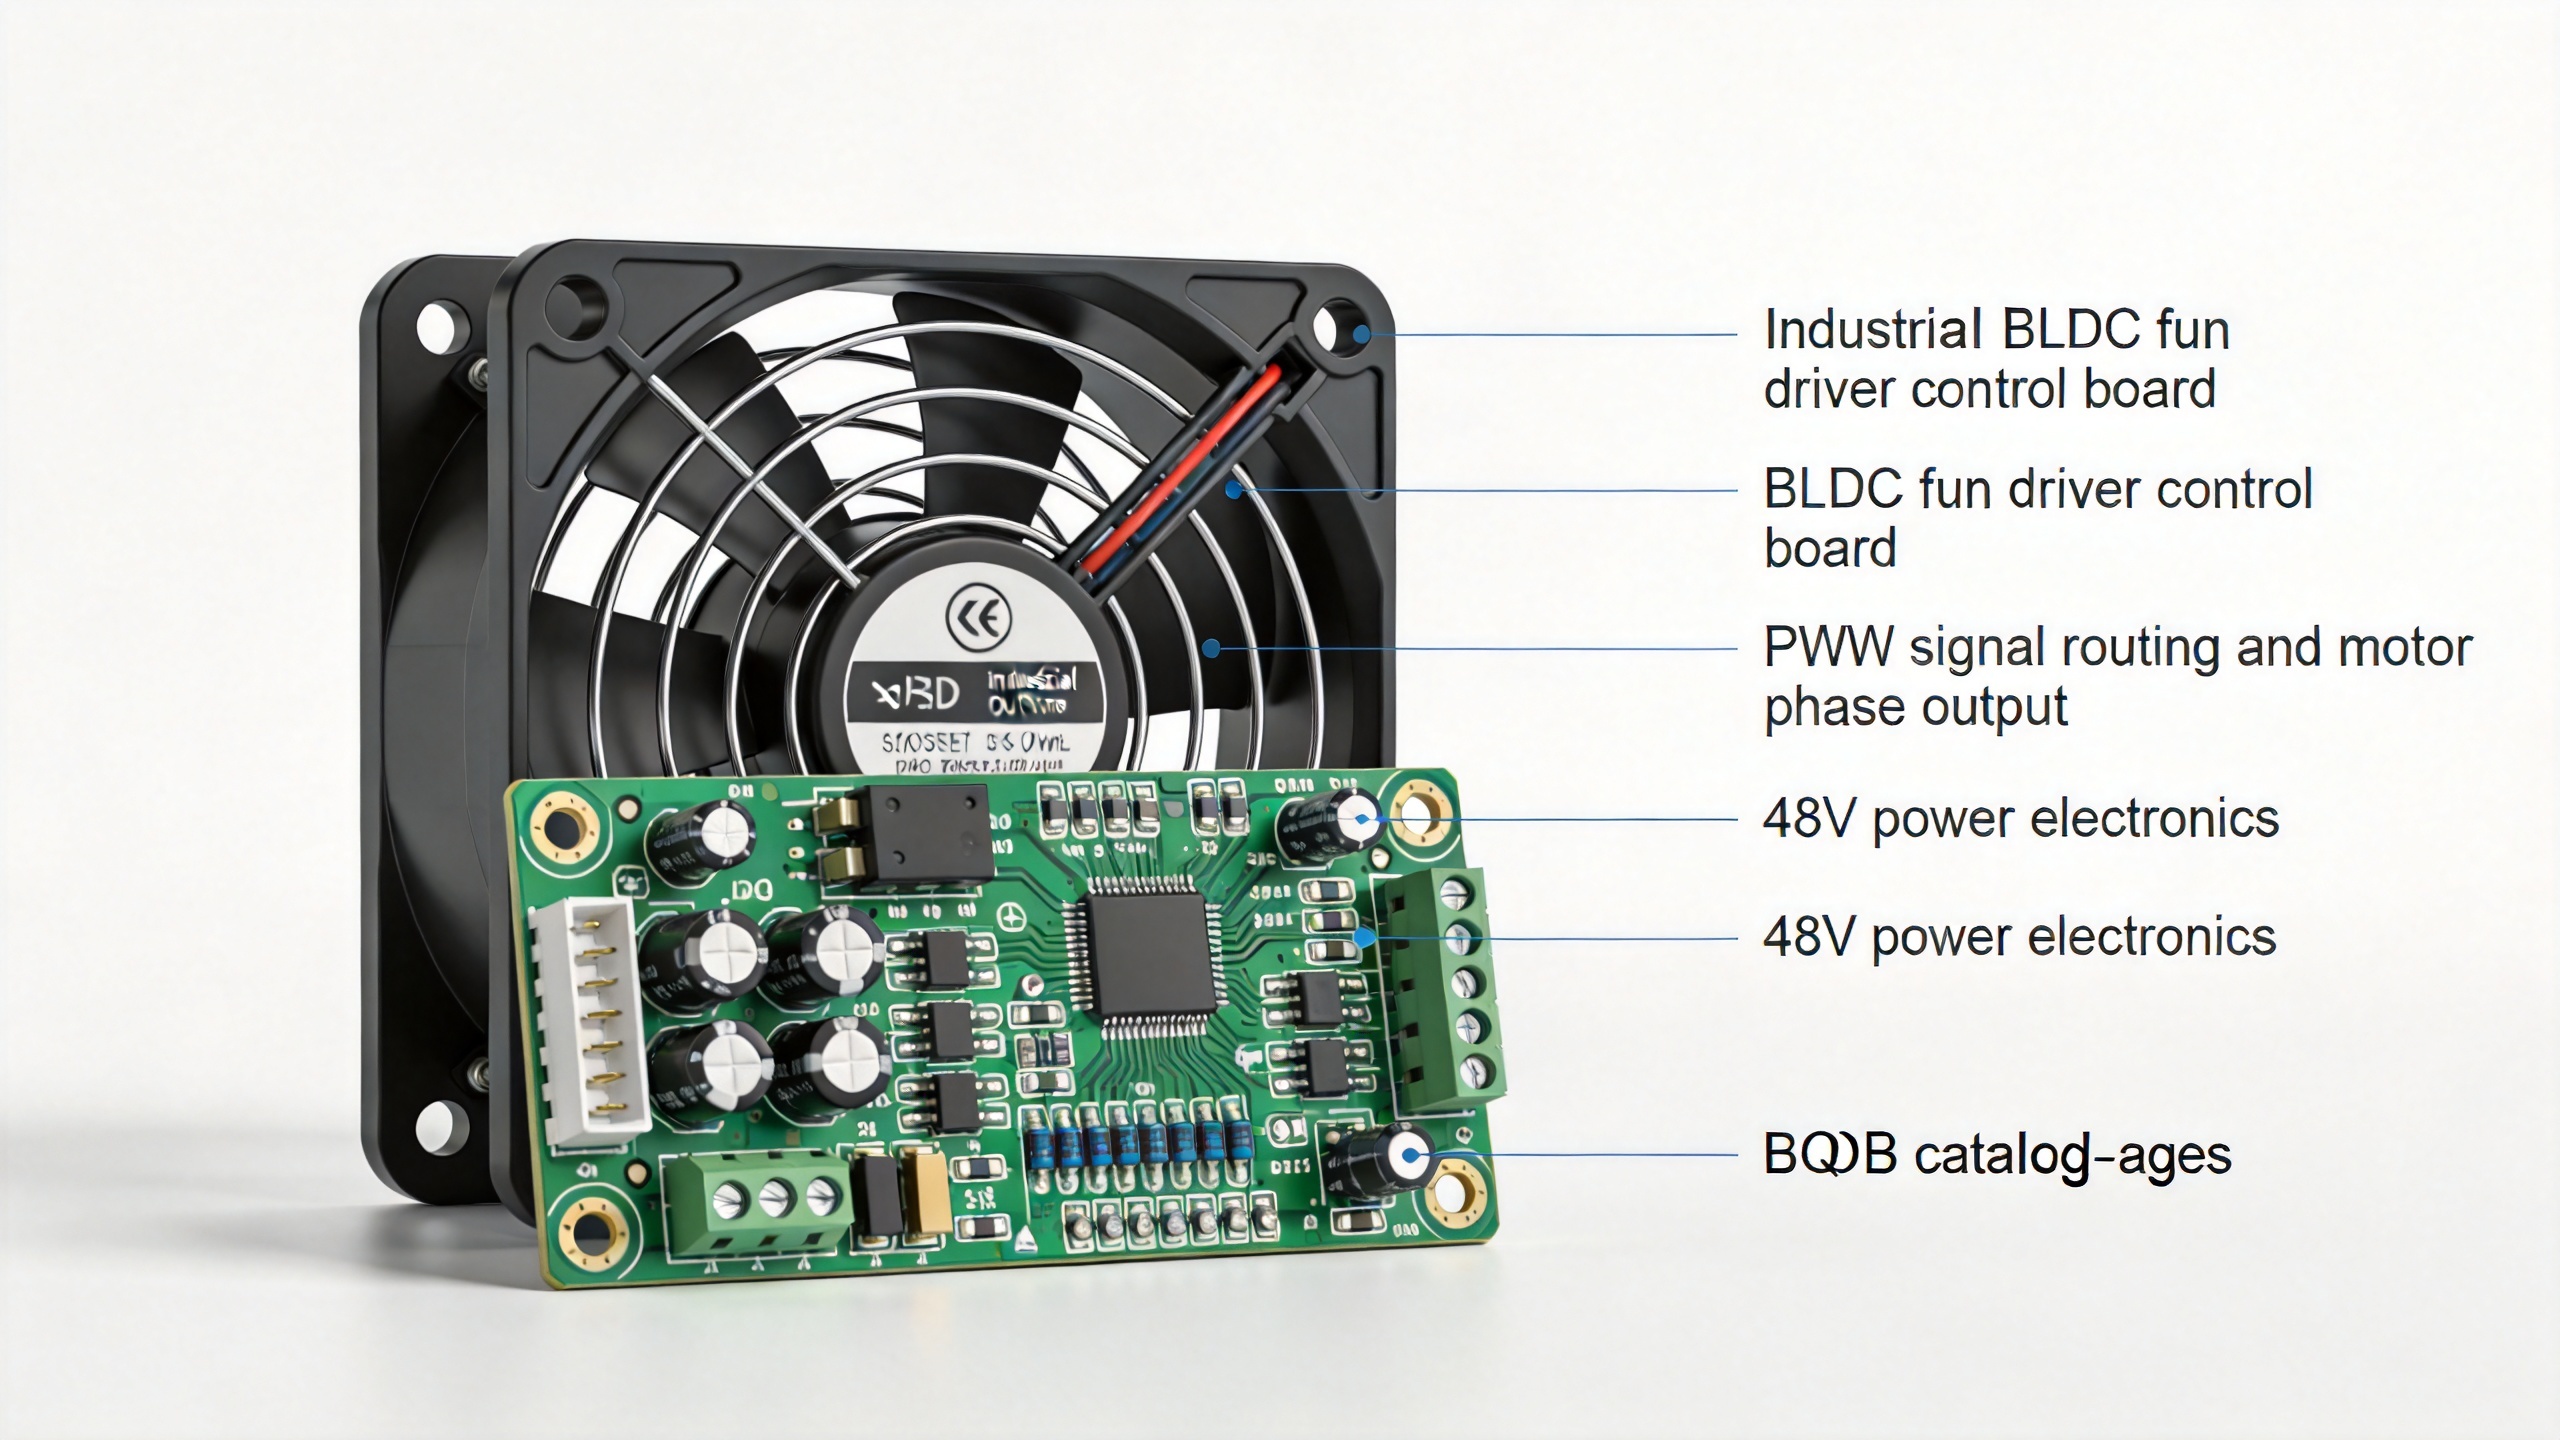
Ketika saya beralih dari mengevaluasi pengendali ini terutama berdasarkan rentang tegangan masukan dan peringkat arus ke pemeriksaan lebih cermat terhadap arsitektur pengendalian closed-loop-nya, perbedaan kinerja dalam aplikasi pendinginan 48 V menjadi jauh lebih jelas. Parameter lembar data menggambarkan kemampuan listrik kondisi mantap. Yang benar-benar menentukan perilaku di bawah gangguan dunia nyata dan perubahan beban adalah hal lain.
Regulasi Kecepatan Closed-Loop dengan Presisi PWM
Pengendalian kecepatan PWM merupakan metode standar untuk jenis motor ini, tetapi efektivitasnya bergantung pada jalur umpan balik dan waktu respons loop. Penggerak kipas BLDC profesional menerapkan pengendalian closed-loop sejati: kecepatan motor yang diukur terus-menerus dibandingkan dengan nilai acuan (setpoint), dan siklus tugas PWM dikoreksi secara real time—berbeda dengan implementasi open-loop, di mana siklus tugas bersifat statis tanpa memedulikan perilaku poros sebenarnya.
Untuk aplikasi motor magnet BLDC kecepatan variabel yang memodulasi operasi antara kecepatan minimum dan penuh berdasarkan permintaan termal, kontrol loop tertutup menjamin transisi halus tanpa osilasi berlebihan. Jika beban berubah secara tak terduga atau karakteristik motor mengalami pergeseran, loop harus cukup tangguh untuk mempertahankan stabilitas di seluruh variasi tersebut, bukan sekadar melacak setpoint tetap.
Metode Komutasi dan Keandalan Start-up
Baik komutasi tanpa sensor maupun berbasis sensor Hall digunakan pada rangkaian kipas pendingin 48 V dalam kondisi berbeda. Kontrol tanpa sensor mendeteksi perpotongan nol back-EMF untuk pergantian fasa — pendekatan ini menghilangkan kegagalan sensor Hall sebagai risiko keandalan, namun memerlukan penyetelan cermat agar tetap stabil pada kecepatan rendah dan selama perubahan beban cepat. Komutasi berbasis sensor Hall memberikan penjadwalan deterministik di seluruh rentang kecepatan, dengan konsekuensi tambahan komponen mekanis dalam perakitan motor.
Bagi para integrator, poin utama yang perlu diperhatikan adalah: pengendali yang dirancang dengan baik menangani komutasi saat start-up dan kondisi tunak sebagai fungsi yang sepenuhnya terdefinisi, bukan sebagai kasus-kasus tepi. Pengendali generik sering gagal saat start-up di bawah beban karena logika inisialisasinya tidak memperhitungkan posisi awal rotor.
Arsitektur Perlindungan
Dalam aplikasi pendinginan 48 V, kegagalan penggerak berdampak langsung pada komponen di hilir. Implementasi profesional mencakup: penguncian tegangan berlebih dan tegangan rendah untuk stabilitas bus, perlindungan arus berlebih yang dikalibrasi sesuai arus puncak motor, deteksi macet dengan mekanisme restart otomatis yang dapat dikonfigurasi, serta pemadaman termal pada IC penggerak itu sendiri guna mencegah kegagalan berantai.
Kriteria Pemilihan untuk Aplikasi Kipas Pendingin 48 V
Lebisen merancang produk penggerak kipas EC dan BLDC-nya agar mendukung varian kipas motor arus bolak-balik (AC) dan motor komutasi elektronik di berbagai spesifikasi proyek—memungkinkan pembeli yang mengerjakan sistem pendinginan dengan spesifikasi ganda untuk mengonsolidasikan solusi, bukan mencari solusi terpisah untuk setiap rentang tegangan. Khusus untuk rangkaian kipas pendingin motor arus searah tanpa sikat (brushless DC) 48 V, kriteria evaluasi praktisnya adalah:
- Rentang tegangan masukan dan toleransi riak: Untuk aplikasi telekomunikasi sesuai ETSI EN 300 132-2, penggerak harus beroperasi secara benar pada rentang sekitar 36 V hingga 57 V DC, termasuk kondisi transien.
- Frekuensi PWM: Frekuensi di atas 20 kHz mengurangi kebisingan pergantian (switching noise) yang dapat didengar serta meningkatkan kelancaran torsi di seluruh rentang kecepatan.
- Lebar pita loop tertutup (closed-loop bandwidth): Respons loop yang lebih cepat mampu menangani permintaan perubahan kecepatan mendadak tanpa overshoot. Sesuaikan parameter ini dengan profil transien termal yang diharapkan oleh sistem.
- Antarmuka komunikasi: Masukan PWM, analog 0–10 V, RS-485, atau opsi bus khusus harus selaras dengan spesifikasi keluaran pengendali manajemen termal.
Stabilitas Jangka Panjang Sepanjang Masa Pakai Motor
Saat memilih komponen untuk sistem motor BLDC magnet permanen kipas pendingin, kurva efisiensi motor merupakan titik awal analisis yang jelas. Yang mendapat perhatian lebih sedikit adalah kemampuan penggerak (driver) beradaptasi terhadap perubahan parameter motor sepanjang masa operasionalnya—faktor ini sama pentingnya bagi keandalan jangka panjang. Motor BLDC magnet permanen mengalami perubahan bertahap dalam kerapatan fluks magnet akibat siklus termal berulang. Penggerak yang disetel saat commissioning dapat kehilangan ketepatan waktu komutasi optimal seiring waktu tanpa algoritma adaptif atau kemampuan kalibrasi ulang berkala.
Untuk set kipas pendingin motor DC tanpa sikat 48 V yang melindungi peralatan yang tidak dapat mentolerir waktu henti tak terjadwal, pastikan penggerak kipas BLDC yang dipilih memiliki dokumentasi kinerja stabilitas—bukan hanya saat penyetelan awal, tetapi juga di seluruh rentang suhu operasional yang diharapkan dan sepanjang masa pakai layanan motor.
Ringkasan
Penggerak kipas BLDC profesional menstabilkan set kipas pendingin motor DC tanpa sikat 48 V melalui pengaturan kecepatan berbasis umpan balik (closed-loop) dengan ketepatan waktu komutasi yang akurat, perlindungan andal terhadap gangguan tegangan bus dan termal, serta arsitektur kontrol adaptif yang mempertahankan kinerja seiring perubahan karakteristik motor dari waktu ke waktu. Bagi integrator sistem yang mencari set kipas pendingin untuk pasar industri Eropa, Amerika Utara, atau Amerika Selatan, produsen yang menyediakan baik perakitan kipas maupun penggerak yang cocok sebagai satu kombinasi teruji secara signifikan mengurangi risiko integrasi dibandingkan pengadaan komponen terpisah.






